本文是 AUTOSAR 系列的番外篇。深入学习 AUTOSAR,终究离不开官方规范。但面对其庞杂的文档体系,往往容易让人无从下手,因此有必要专门梳理一下官方文档的阅读方法。
文档入口
从下面这个地址可以直达,左边可以做过滤,比如释放版本、文档类型、模块等等。
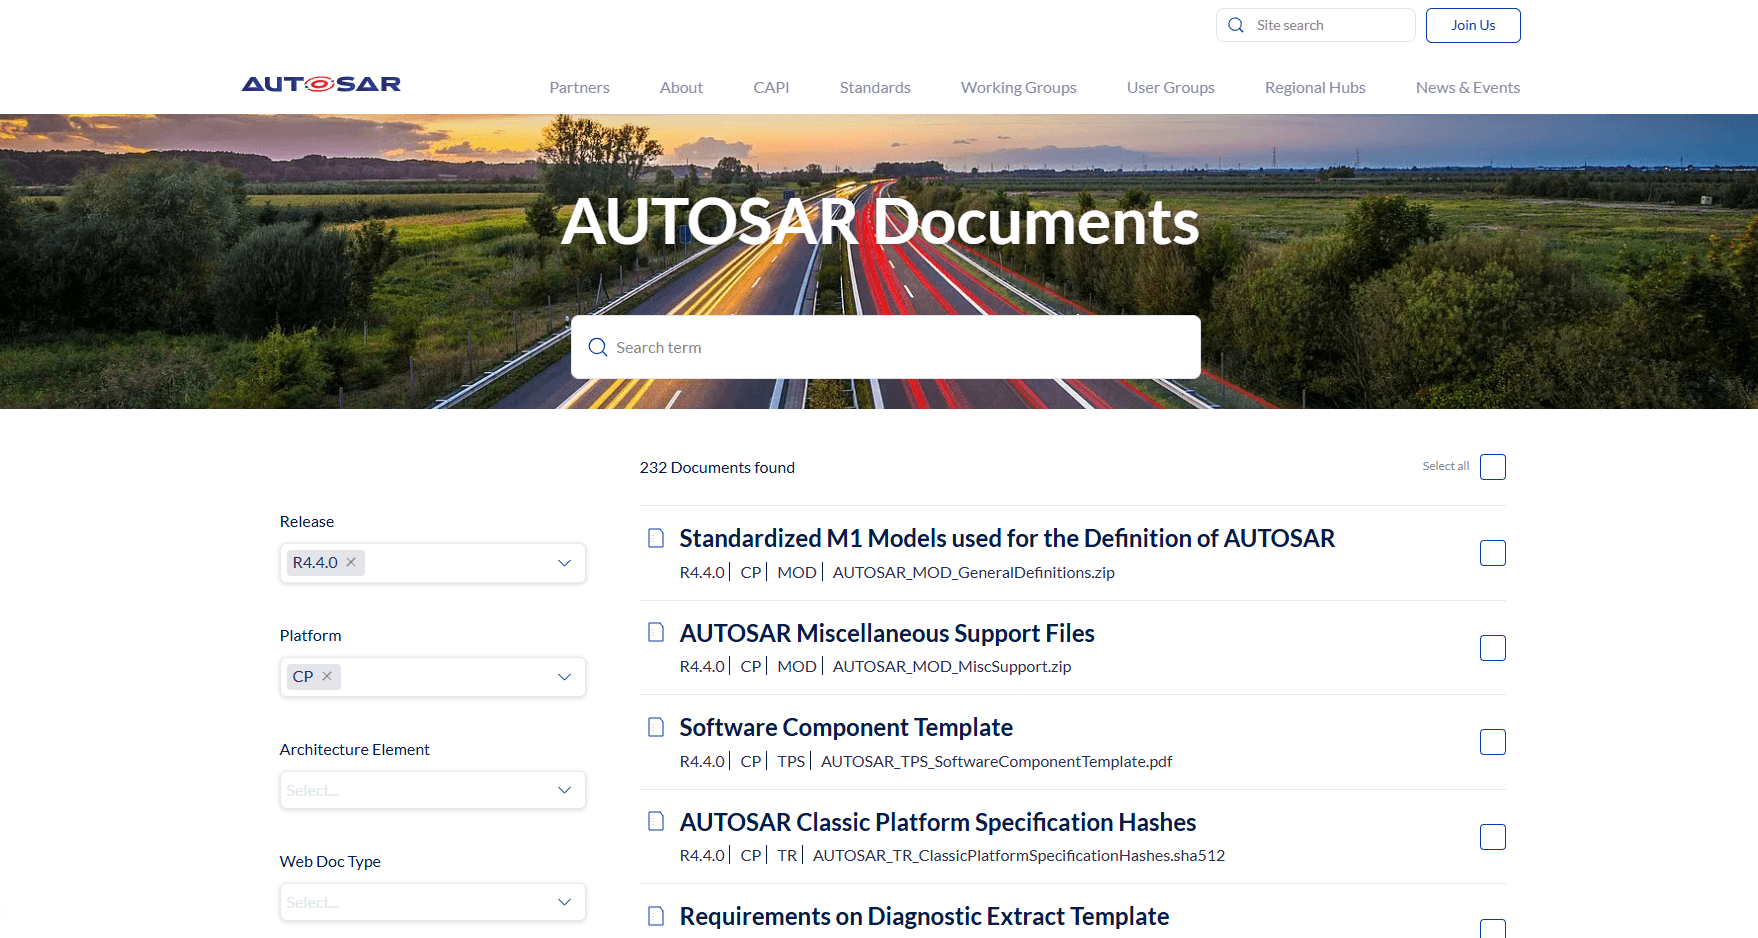
目前,提供的文档主要有以下几大类:
| 缩写 | 英文全称 | 文档主要内容 |
|---|---|---|
| RS | Requirements Specification | 平台级、功能级或领域的总体需求 |
| SRS | Software Requirements Specification | 对一组软件模块提出的公共软件需求 |
| SWS | Software Specification | 某个具体软件模块的完整规范(API、状态机、配置) |
| TPS | Template Specification | 系统模板、方法论、数据交换和配置模型规范 |
| EXP | Explanatory Document | 对复杂概念、架构或规范使用方式的解释 |
| TR | Technical Report | 发布说明、术语表、补充材料及非规范性报告 |
| MOD | Model | AUTOSAR 模型、蓝图或模型数据 |
| MMOD | Meta Model | AUTOSAR 元模型及其生成产物 |
RS: Requirements Specification
RS 通常是比较高层的需求文档,回答 AUTOSAR 为什么需要这个能力,以及这个能力总体上必须满足什么要求?这类文档一般不会告诉你某个 API 的参数如何定义,而是描述功能目标、使用场景、系统约束、安全性和兼容性要求等。
SRS: Software Requirements Specification
SRS 比 RS 更接近软件架构层,但通常还不是某个具体模块的最终实现规范。SRS 经常定义某类基础软件模块共享的软件需求,比如通信、诊断、存储等相关的公共需求。
SWS: Software Specification
这是做 BSW 开发时最常阅读的文档类型。SWS 通常包含:模块职责与边界、依赖关系、API 定义、数据类型、状态机或行为描述、错误处理、配置参数等等。
EXP: Explanatory Document
EXP 是解释性文档,主要帮助读者理解规范背后的概念和使用方式,它往往比 SWS 更适合入门,但通常不作为开发符合性判断的唯一依据。建议的阅读顺序:
flowchart TD
    A["<b>💡 先读 EXP </b><br/>建立整体概念,理解背景与设计初衷"]
    --> B["<b>🎯 再读 RS / SRS </b><br/>追溯需求来源与上层约束,明确功能边界"]
    --> C["<b>🔍 最后读 SWS / TPS </b><br/>查阅精准实现规则,掌握 API 定义、状态机及配置参数"]
对于大多数使用成熟工具进行 AUTOSAR 配置和集成的工程师而言,没有必要系统阅读全部 AUTOSAR 官方文档。实际工作通常以工具厂商提供的技术文档、User Manual 和集成指南为主,并在需要确认模块标准行为时查阅对应的 SWS。
对于 AUTOSAR 工具开发者、BSW 或 MCAL 开发者,以及需要手写 CDD 或其他 AUTOSAR 相关代码的工程师,则需要根据具体问题进一步阅读 SWS、TPS、MMOD 等文档,理解接口行为、配置模型、协议规则和工具生成逻辑。
开发阅读建议
没有人会把 2 万多页1的 AUTOSAR 规范当成长篇小说从头读到尾。真这么读,大概率在术语定义和版权声明里就被劝退了。
理解 AUTOSAR,首先要认识到它是一套标准化规范,而不是某个具体的软件实现。阅读时,核心是厘清它规定了什么、约束了什么,以及哪些内容由具体实现自行决定。
区分标准、厂商与项目
实际开发中,我们接触最多的通常不是 AUTOSAR 规范本身,而是 Vector、EB 或芯片厂商提供的配置工具、基础软件和参考文档。遇到行为异常或联调争议时,查规范最大的价值在于区分责任边界:
flowchart TD
    Issue["现场问题 / 行为分歧"] --> Q{"根因在哪个层面?"}
    Q -->|"标准规定"| SWS["<b>AUTOSAR 规范</b><br/>标准强制要求还是可选推荐?"]
    Q -->|"厂商实现"| Vendor["<b>供应商 Technical Reference</b><br/>厂商私有扩展还是已知限制?"]
Q -->|"工程配置"| Project["<b>项目 ARXML / Cfg</b><br/>参数配错还是集成逻辑有误?"]- 标准规定:AUTOSAR SWS 明确规定的强制性要求,例如标准返回码、API 行为、状态机及其跳转条件
- 供应商选择:标准未强制约束或明确允许自行实现的部分,由供应商根据产品架构作出选择,例如内部缓冲队列机制、资源管理策略和扩展 callout
- 项目决定:由 OEM / Tier 1 或具体项目根据系统需求确定的参数和策略,通常通过 ARXML、生成配置、集成代码
分清这三个层次,才能知道应该查 AUTOSAR SWS、供应商技术文档,还是项目的 ARXML、生成代码与集成逻辑。
SWS 定模块边界
很多时候,弄清楚一个模块 不负责什么,比记住它负责什么更重要。初学者最容易把模块的职责想得过宽:
- PduR 只负责 PDU 级别的路由分发,但不解析其中的 signal
- ComM 负责协调通信模式,但不直接操作底层 controller
- NvM 负责高层非易失数据块的排队与管理,但不直接擦写 flash
- RTE 负责组件解耦与数据搬运,但不负责底层任务调度
当你对模块产生边界模糊时,在 SWS 翻到它向谁提供接口、又依赖谁的接口,职责边界自然就水落石出。
SWS 重点看什么
一份 SWS 动辄数百页,但工程开发最常用的内容主要集中在四个部分:
flowchart LR
    A["<b>Chapter 5</b><br/>Dependencies<br/>理清上下游依赖"]
    --> B["<b>Chapter 7</b><br/>Functional Spec<br/>掌握状态机与时序"]
    --> C["<b>Chapter 8</b><br/>API Spec<br/>看接口分类与签名"]
    --> D["<b>Chapter 10</b><br/>Configuration<br/>对应工具配置项"]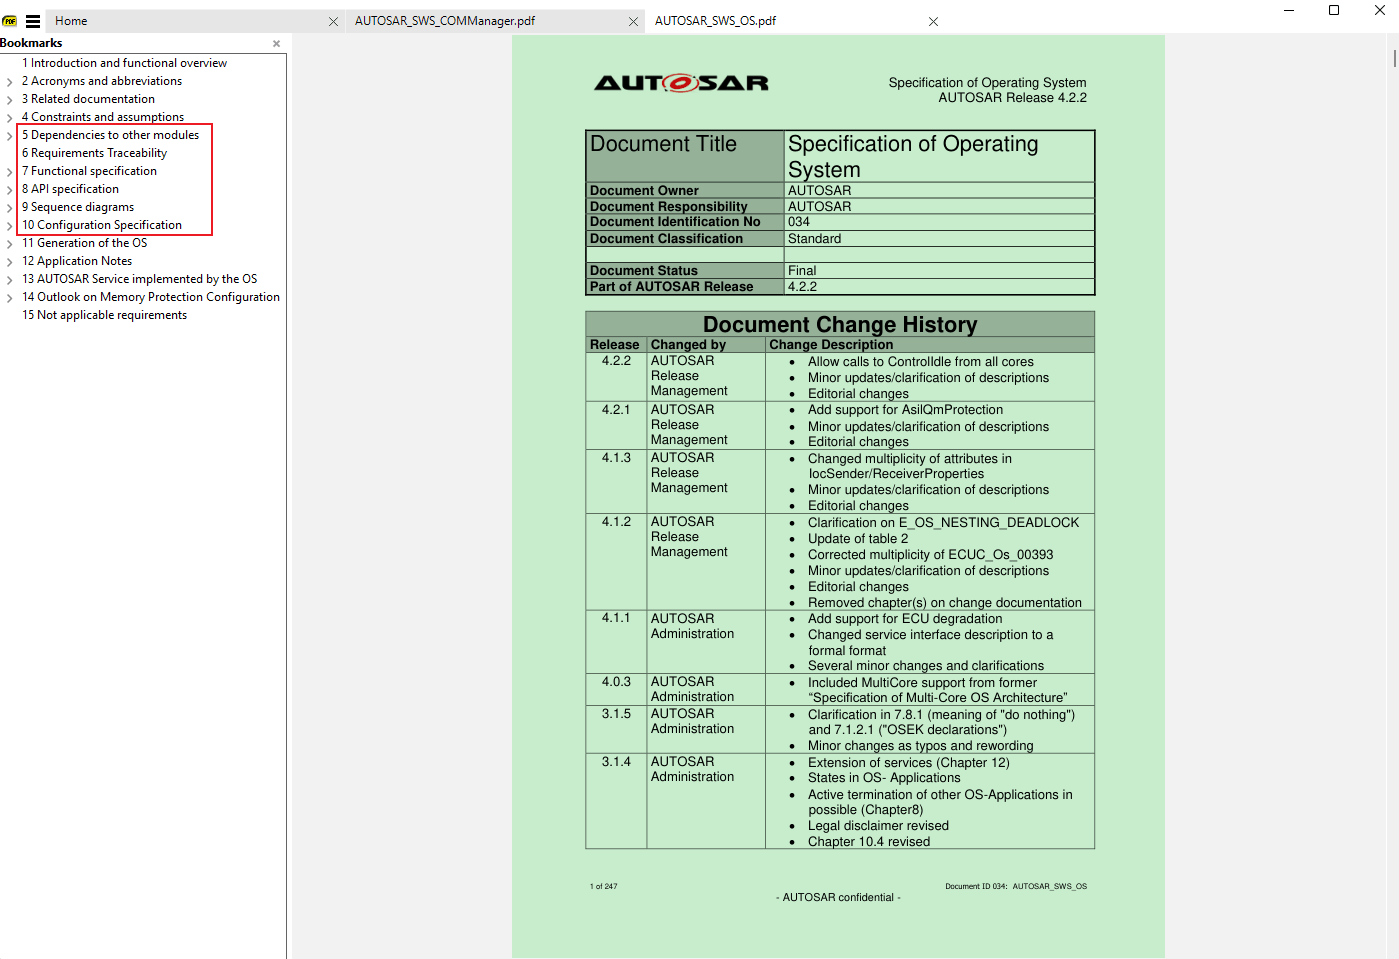
Dependencies to other modules
先看模块依赖谁、又被谁依赖,确定它在软件栈中的位置和职责边界。Functional specification
这是 SWS 的核心。重点关注:- 状态机:模块有哪些生命周期状态?什么条件触发跳转?
- MainFunction 与运行时序:周期函数里究竟在干什么?异步任务的 Job 是如何处理的?
API specification
不必死记每个函数的参数,先按用途理解接口:- 初始化(
Init/DeInit) - 控制与请求(
RequestMode/Transmit) - 回调通知(
RxIndication/TxConfirmation) - 周期调度(
MainFunction)
- 初始化(
Configuration specification
配置工具中的复选框、下拉列表和数值参数,通常都能在这里找到对应的标准定义与约束。遇到不理解的配置项,直接按参数名全文搜索即可。
问题驱动,而非页码驱动
AUTOSAR 规范不适合漫无目的地通读。更有效的方法是先建立骨架,再带着问题查细节。
第一遍:30 分钟建立骨架
暂时跳过 API、配置参数和需求细节,只回答四个问题:
- 模块解决什么问题?
- 模块负责什么,不负责什么?
- 模块与哪些上下游交互?
- 模块依靠状态机、数据流还是调用链运行?
第二遍:带着问题按图索骥
在设计、配置、编码或排错时,把问题具体化为某个接口、状态、配置项或运行场景,再回到 SWS 中精准查找。
PDF 之外,也可以看模型
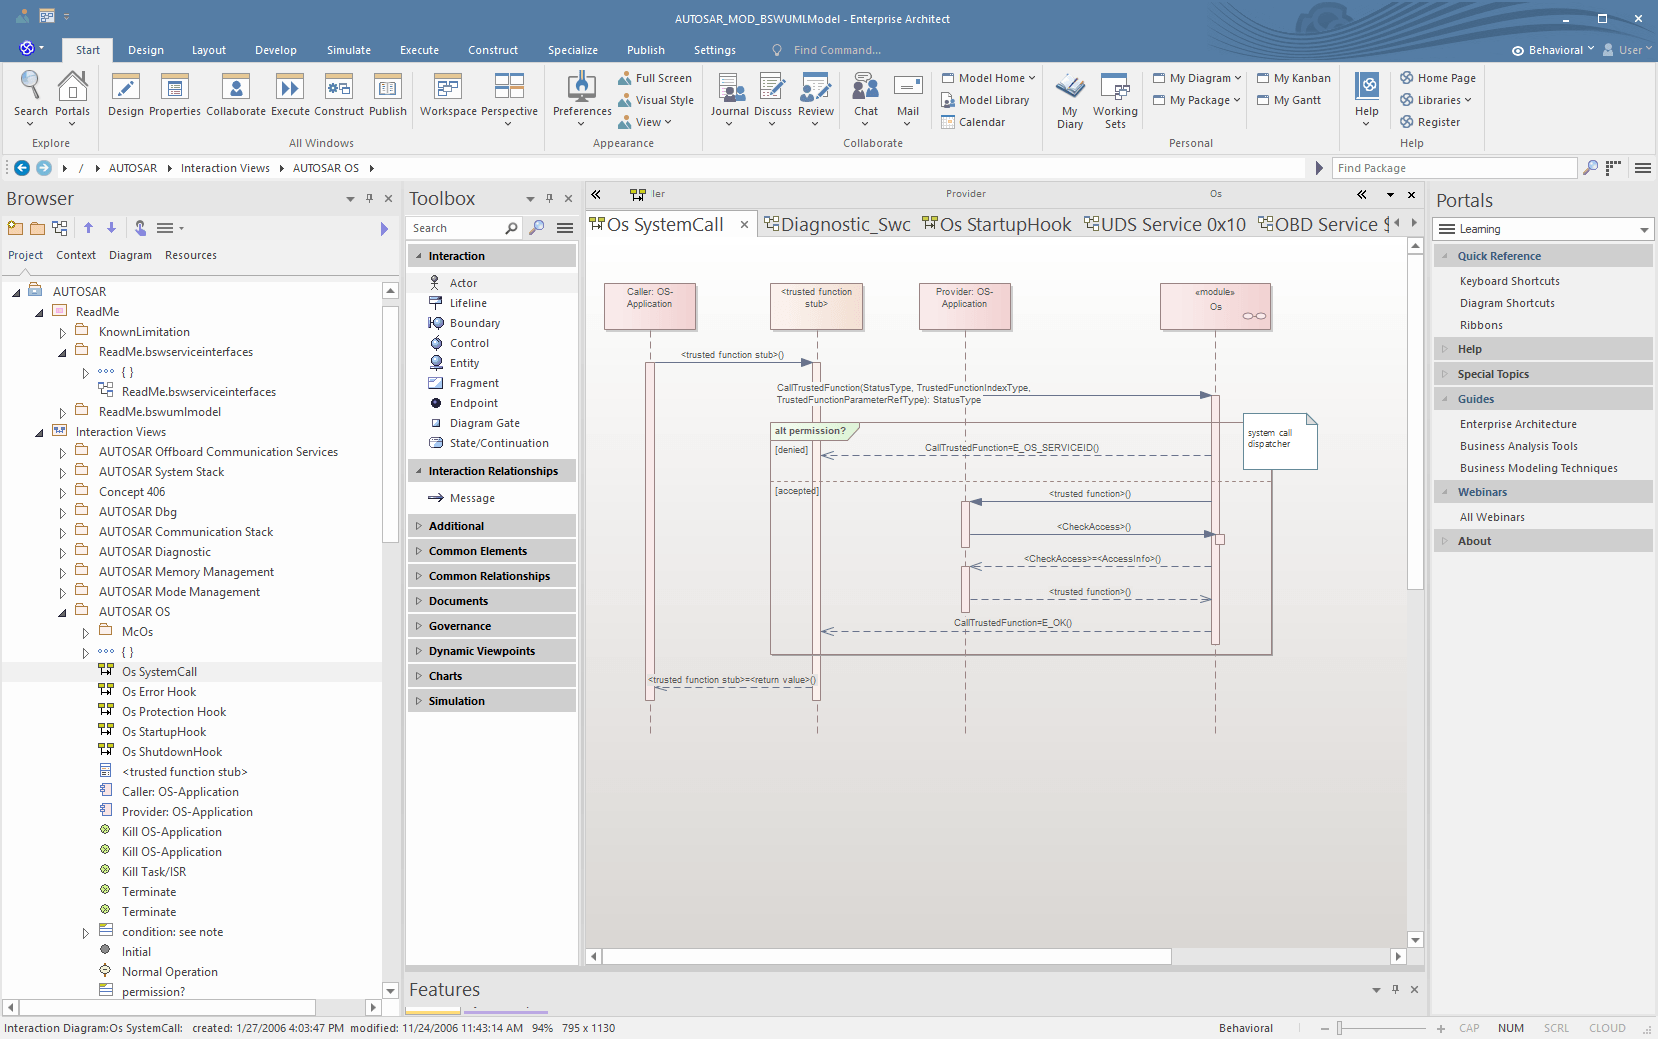
AUTOSAR 的部分发布包包含模型文件,可以使用 Enterprise Architect(EA) 工具打开并查看其中的 UML 图,包括模块依赖、接口关系、状态机和时序图。
下图是使用 EA 打开的 AUTOSAR_MOD_BSWUMLModel.zip。如果平时使用 EA 进行软件架构设计,这套 AUTOSAR UML 模型是很有价值的学习材料。
有人做过统计,单 CP 平台的一个版本(22-11)就有 210 个文件,总页数超过 21913 ↩︎
