背景
这是 AUTOSAR 学习系列番外的番外篇。在上一篇的结尾有提到过可以用 EA 看官方模型,仔细查看后发现,官方模型是不可多得的学习材料,值得再深入讲讲。
相比晦涩的 SWS 文本规范,图形能帮我们在脑海中瞬间建立直观骨架。本文梳理如何利用官方 UML Model 建立 AUTOSAR BSW 的整体认知。
什么是 AUTOSAR BSW UML Model
AUTOSAR 官方在发布 CP 规范包时,除了 PDF 规范外,还会随附一份 UML 模型(通常是 MOD 类文档,如 AUTOSAR_MOD_BSWUMLModel.zip)。它本质上是所有 BSW SWS 规范中架构图、时序图与类图的「设计母版」:
- 静态结构:完整定义了各 BSW 模块的组件关系、对外提供/引用的接口、API 签名与数据类型
- 动态行为:包含典型场景下的跨模块交互时序图与核心模块的状态机
- 可追溯性:在 EA 中所有元素均有关联关系,支持双向跳转与依赖反查,要比翻阅 PDF 高效
准备工作
- 获取官方模型:访问 Search AUTOSAR,搜索
BSW UML Model,在 Doc Type 中筛选MOD下载。
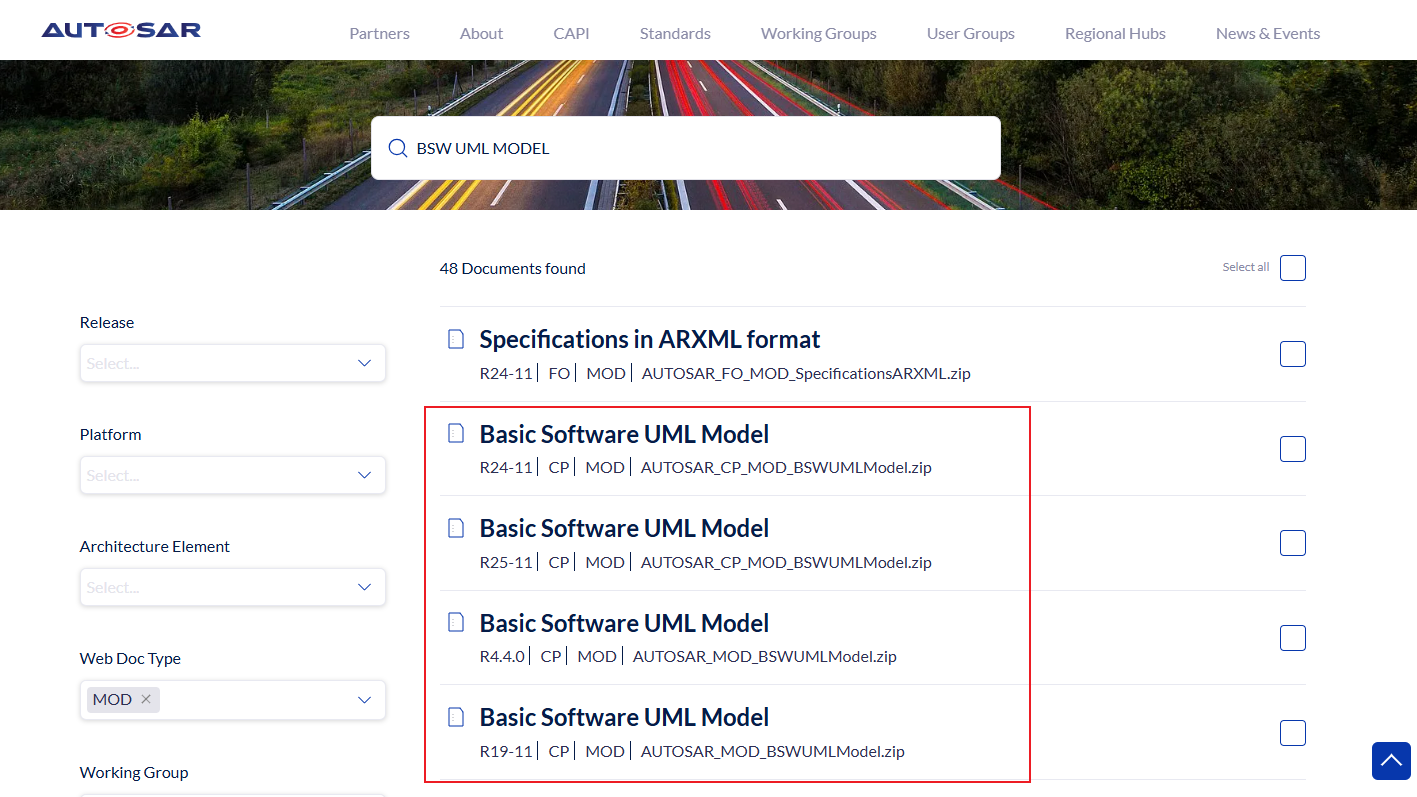
- 安装查看工具:解压后找到
.eap并使用 Enterprise Architect 打开1。
- 建立学习副本:保留一份未修改的原始副本。若需要在模型中添加标注或自定义视图,建议新建独立的根包(如
Learning_Sandbox),不要直接更改官方包结构。
模型目录
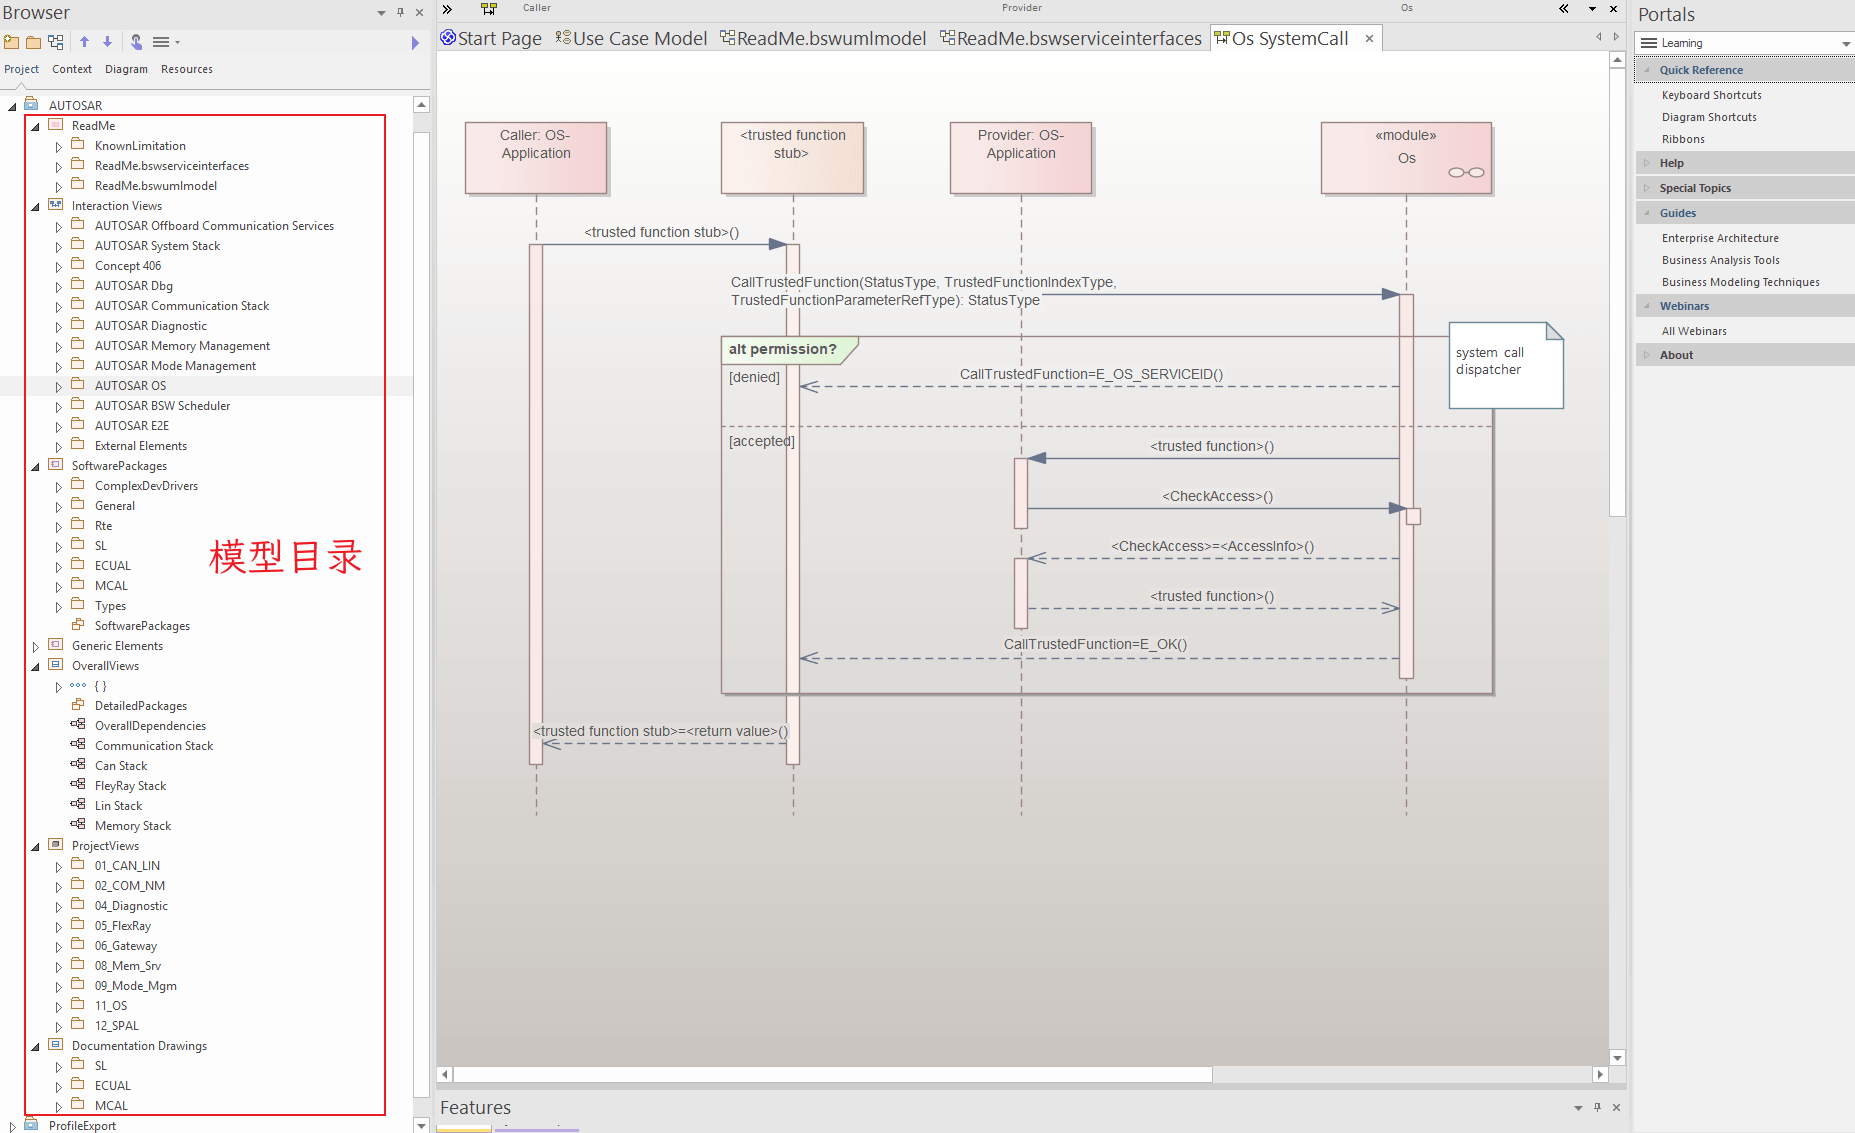
模型工程树内容庞大,不必逐个展开阅读,重点聚焦以下 4 个核心入口:
mindmap
  root((BSW UML Model))
    OverallViews["Overall Views<br/>宏观全景"]
    InteractionViews["Interaction Views<br/>跨模块动态交互"]
    SoftwarePackages["Software Packages<br/>模块静态定义与 API"]
    DocumentationDrawings["Documentation Drawings<br/>核心状态机与辅助图"]
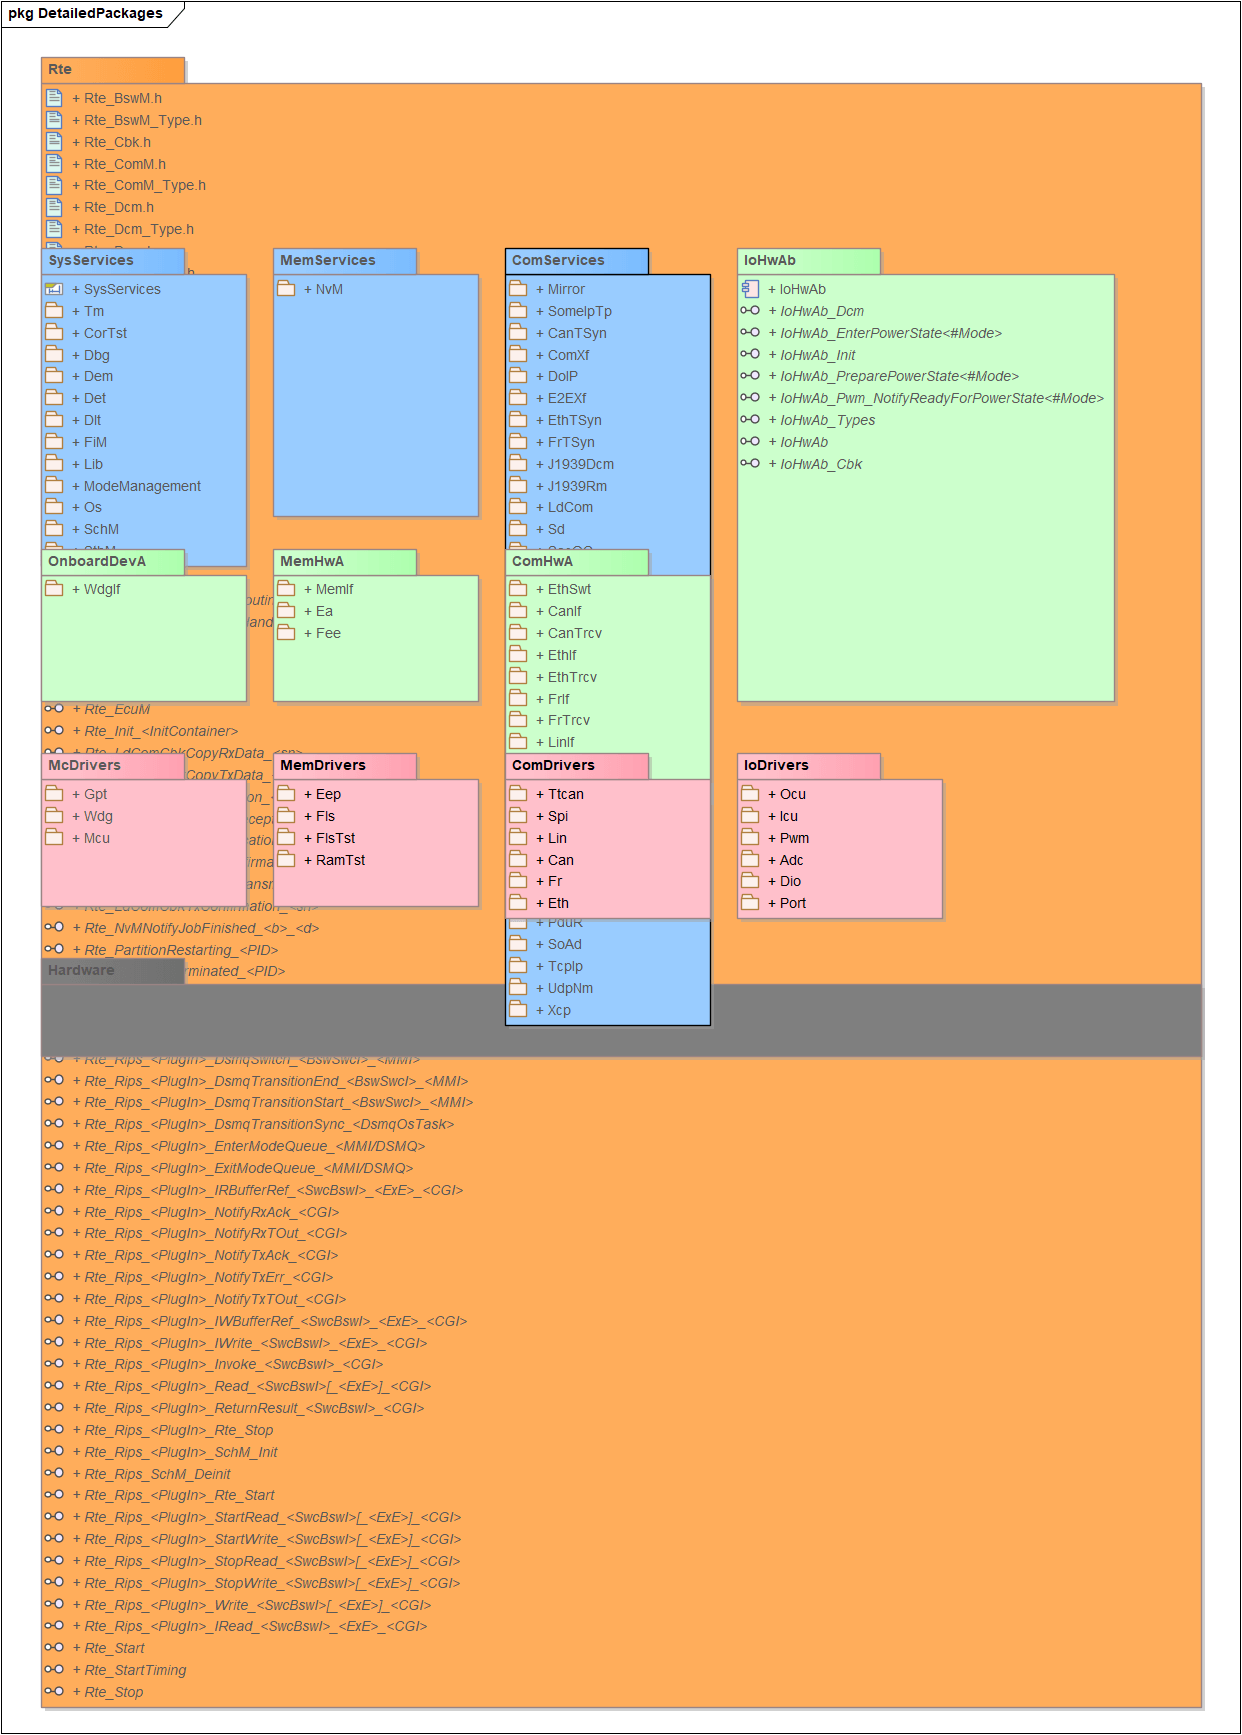
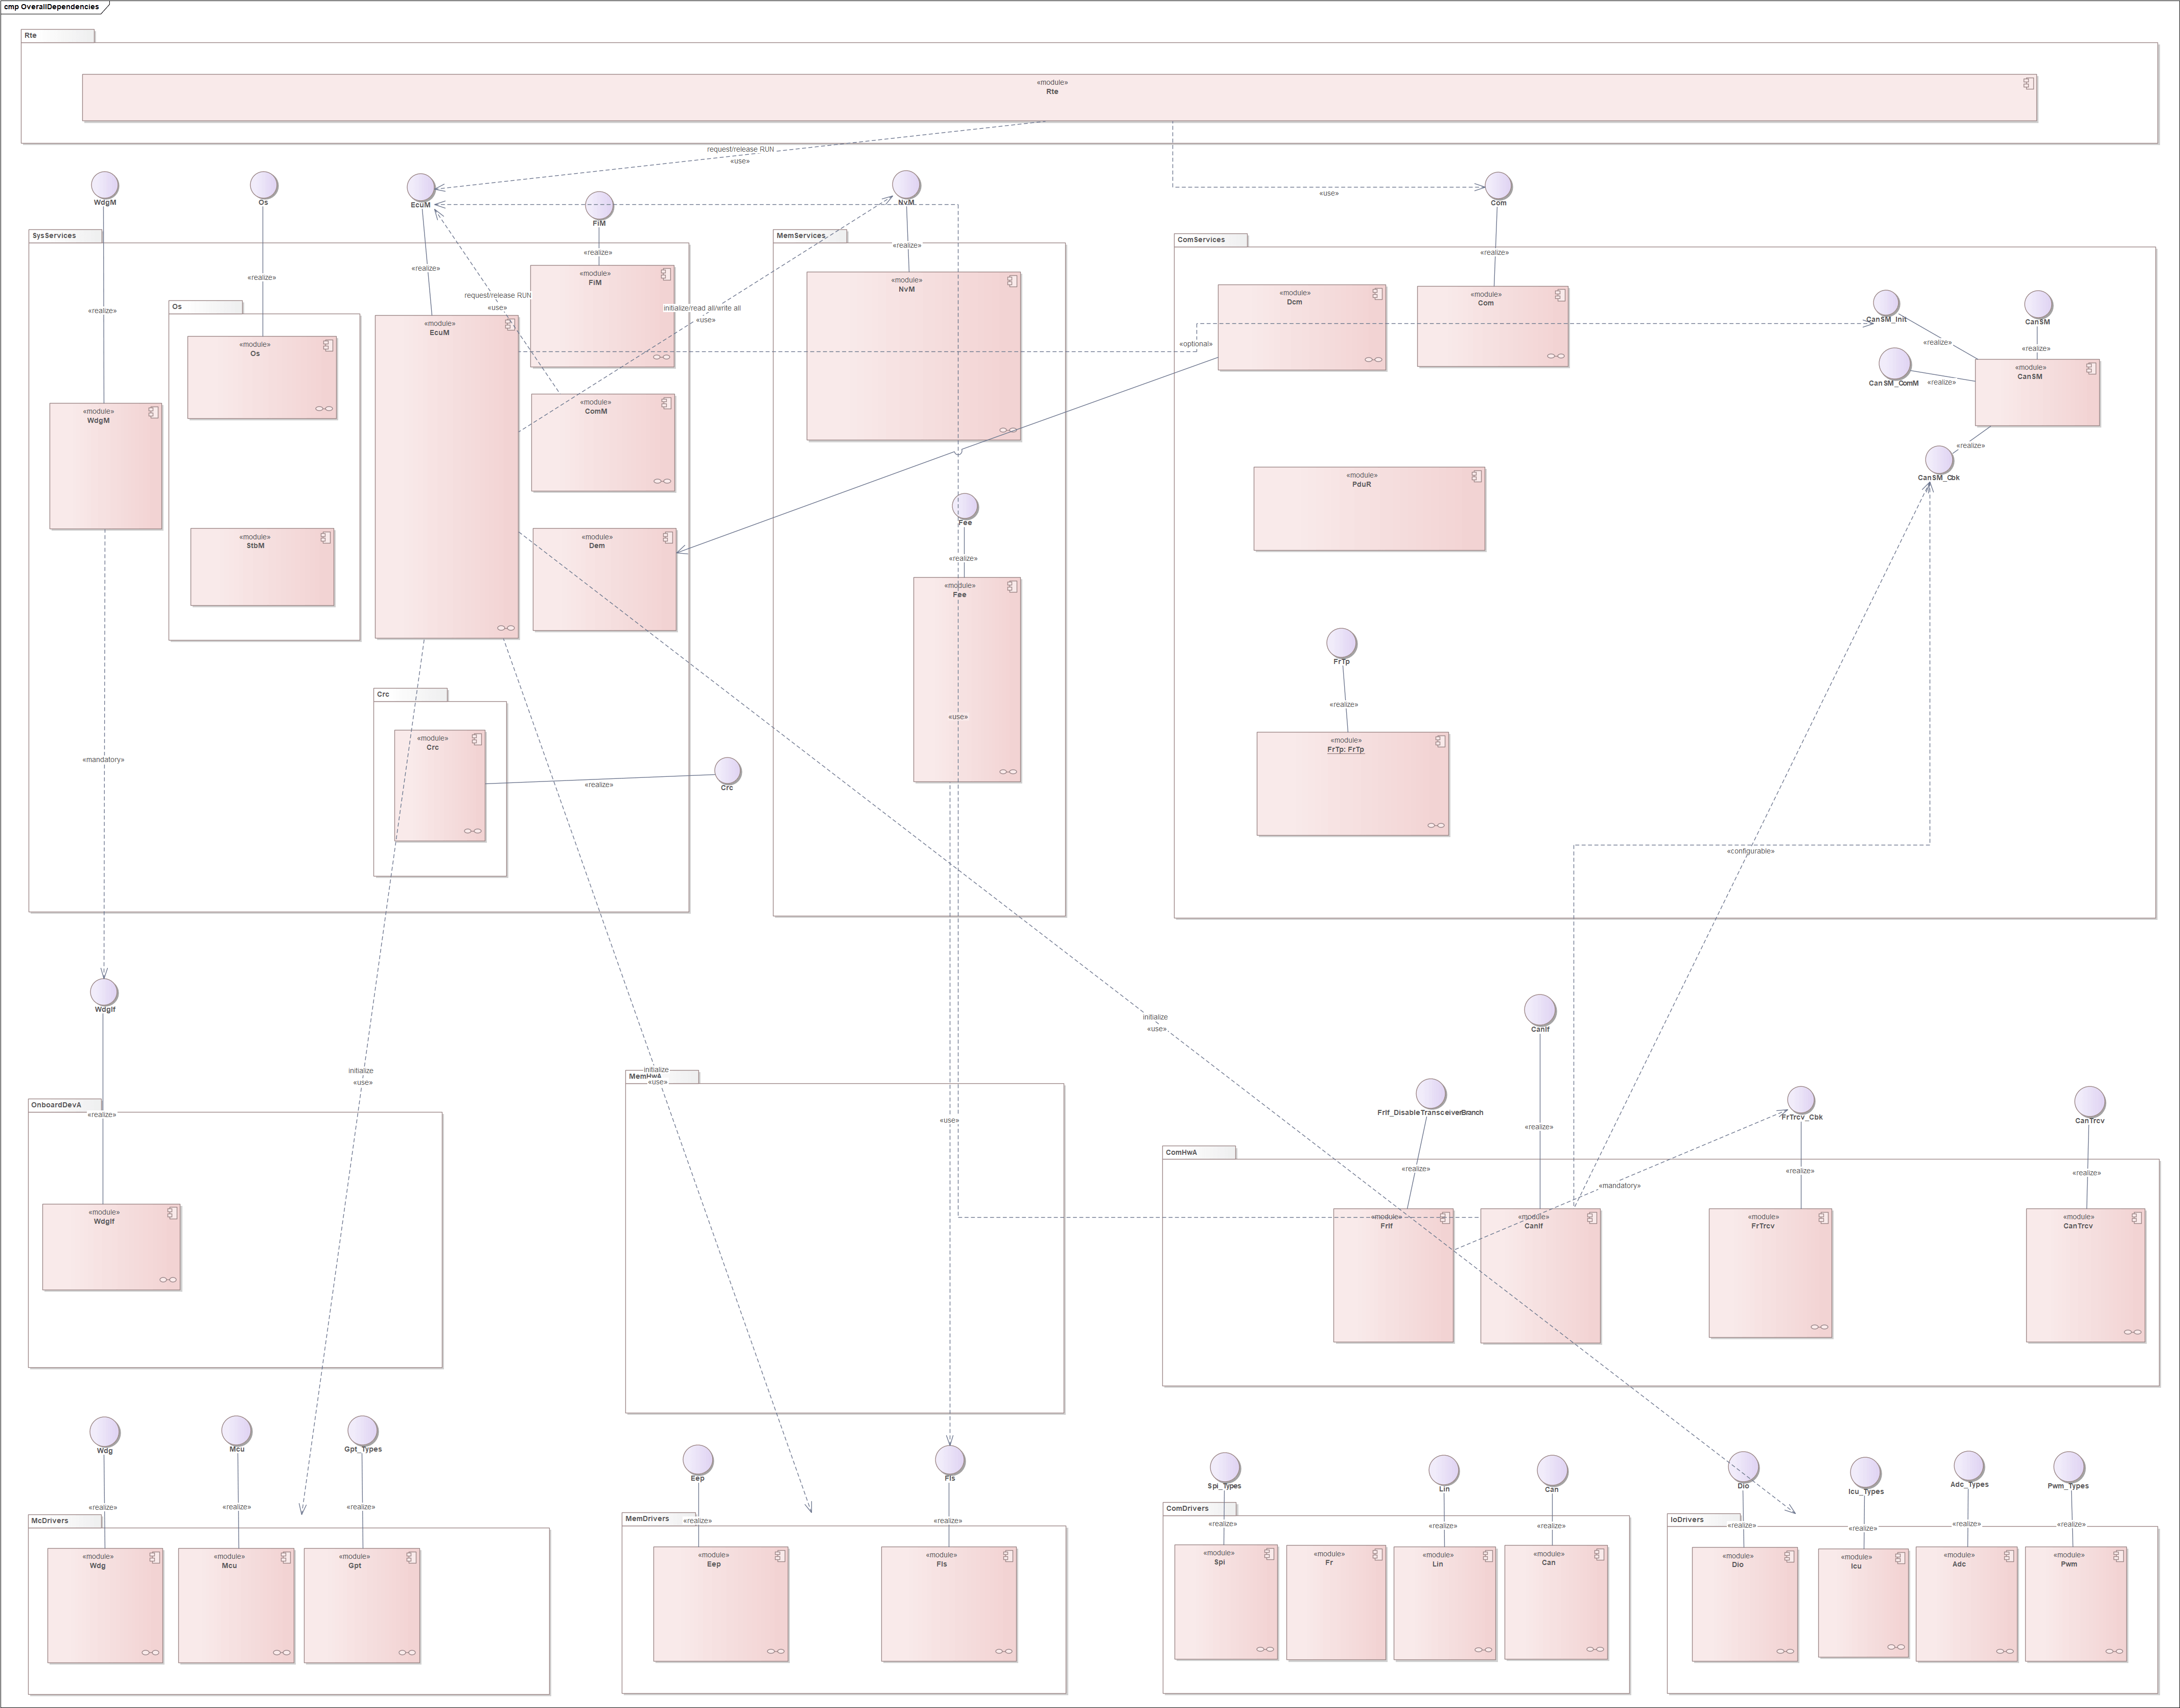
Overall Views
这里通常放 AUTOSAR 分层架构、BSW 模块分布和模块之间的宏观依赖。
Interaction Views
这里主要是跨模块的时序图。
官方建模指南规定,Interaction Views 用于放置不同模块之间的交互时序图,并按软件栈组织;这些时序图用于表现 BSW 模块之间的典型用例,并被纳入对应 SWS。
当你想理解“一帧报文如何收发”、“一次诊断请求如何响应”、“一次 NvM 数据如何异步读写”时,应优在这里找找:
- 典型时序:主控调用链路与模块流转
- 调用性质:区分同步轮询、同步阻塞与异步回调
- 异常流向:如超时、校验失败、Bus-off 等异常分支的触发与通知机制
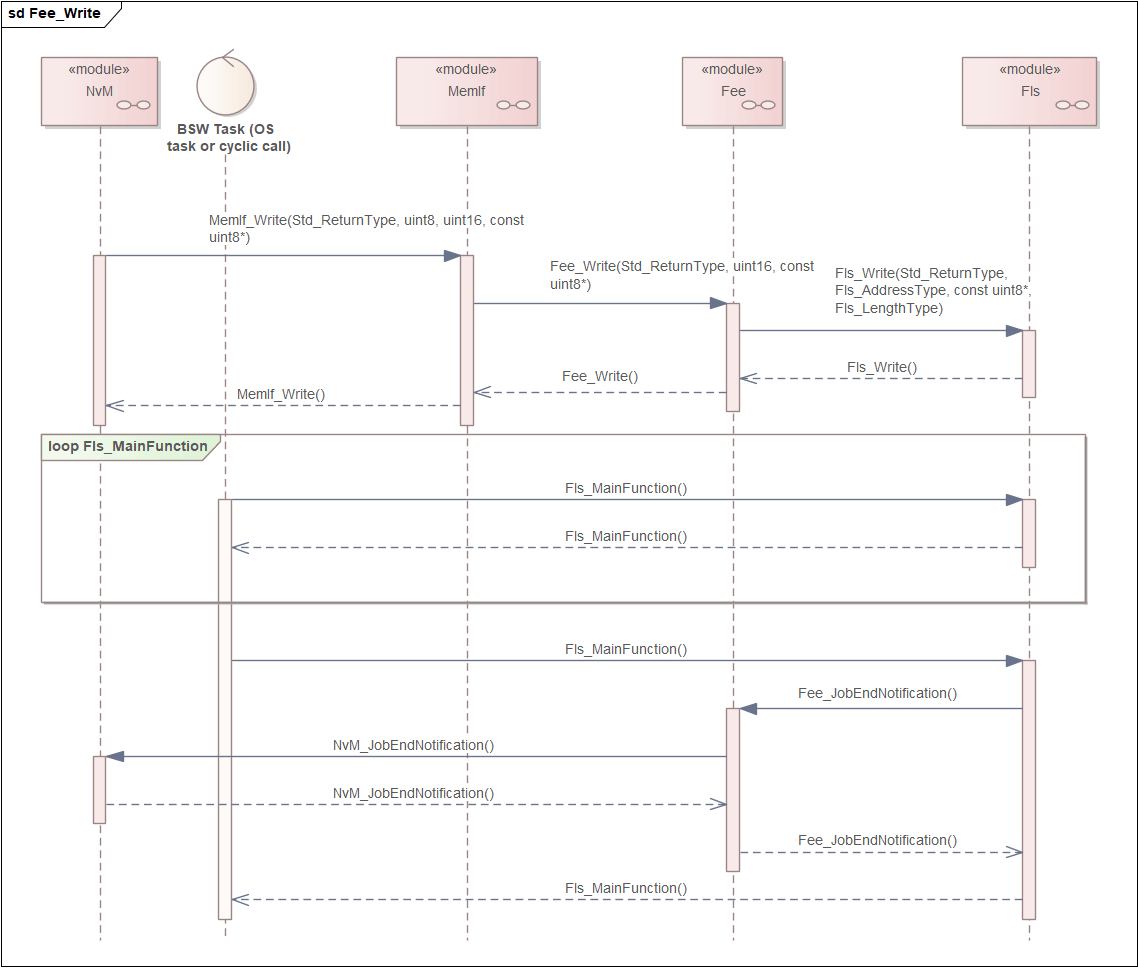
比如,下面是模拟 EEPROM(Fee_Write)的写时序图,描述的是 NvM 发起一次写请求,经过 MemIf → Fee2 → Fls,最终把数据写入 Flash,并通过 JobEndNotification 逐层通知完成。
对应的,这是真实 EEPROM(Ea_Write)的写时序图:
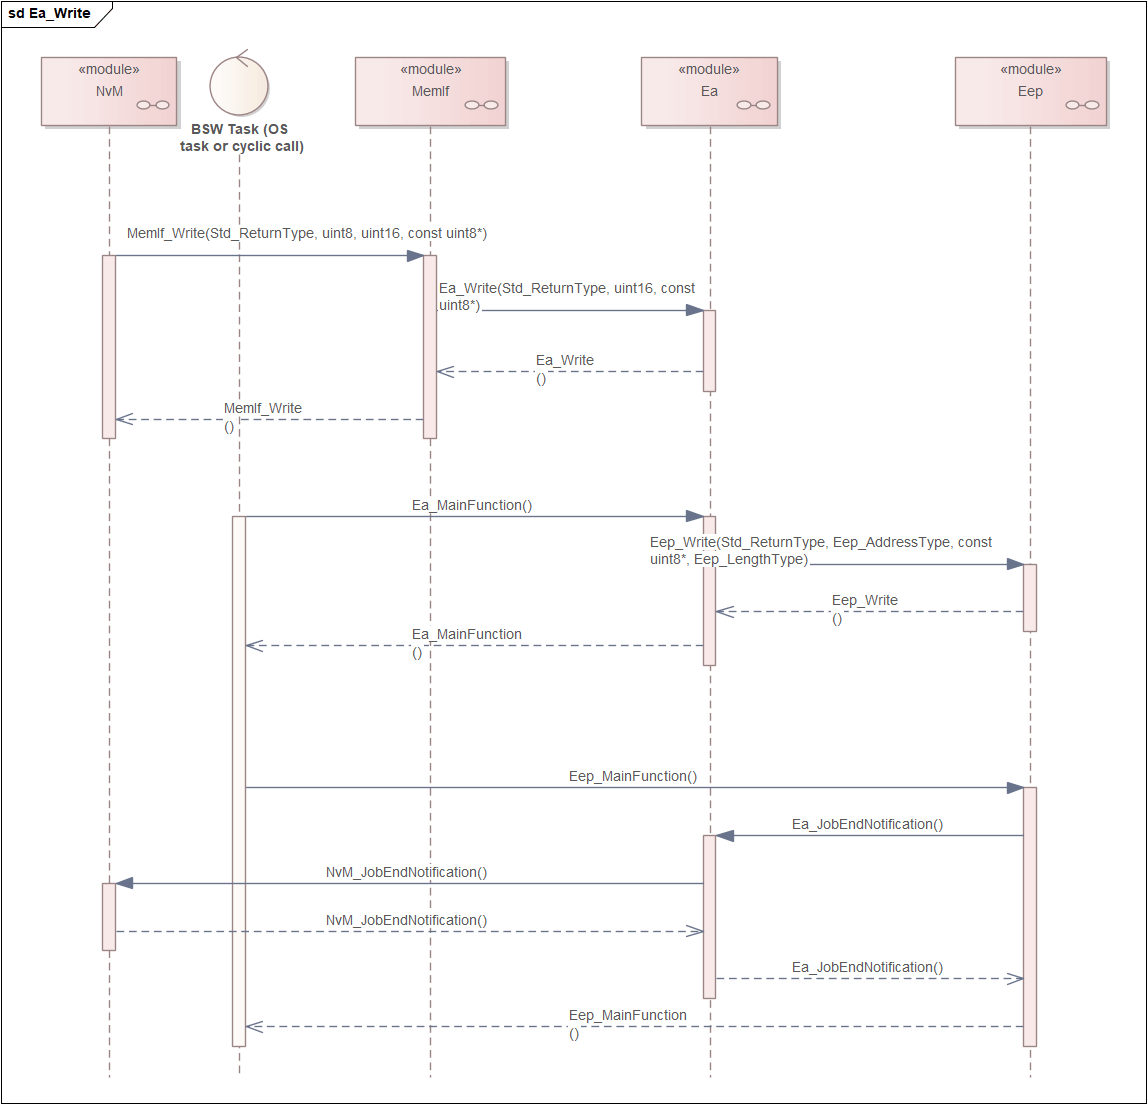
对比两张时序图会发现,Fee 的复杂度要高于 Ea:
- Ea 更像一个转发模块:EEPROM 物理特性支持字节级随机读写与原地覆盖。因此 Ea 只需做 32 位逻辑地址到物理偏移的线性映射,将 NvM 的请求打包转发给底层的 Eep 驱动,调用链很平直
- Fee 是一个真正的内部状态机模块:Flash 物理特性决定其不能原地覆盖,必须“先按扇区擦除、再按页写入”,且擦写寿命有限。为了在只支持块擦除的 Flash 上“模拟”出 EEPROM 的随机读写能力,Fee 内部必须依赖复杂的状态机驱动,包括动态映射、扇区轮转、垃圾回收和掉电安全
尽管下层机制差异很大,但对于上层的 NvM 来说,通过 MemIf 调用的却是完全相同的 MemIf_Write 接口与异步 Job 模型。NvM 既不需要关心当前操作的是 Flash 还是 EEPROM,更无需理会底层是在做垃圾回收还是在做直接的物理覆写。
Software Packages
当需要落地到代码或查阅具体 API 时,从 Software Packages 进入对应模块包:
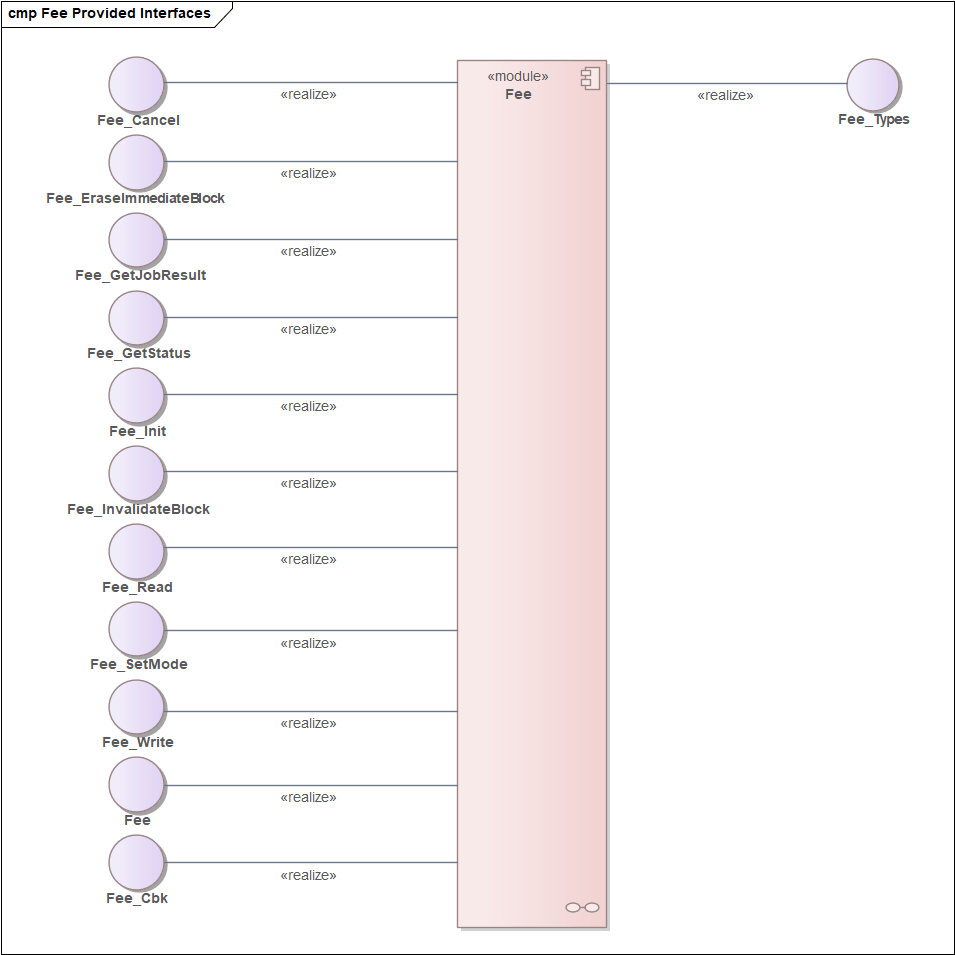
- 模块组件:对外提供的 Required/Provided 接口
- API 列表:函数名称、入参、出参及返回值类型
- Callback 规范:下层向上层通知的统一回调规范
- Header File Diagrams:模块间头文件的包含关系,帮助理清编译依赖
比如下图是 Fee 模块的提供的接口图,路径位于 AUTOSAR.SoftwarePackages.ECUAL.MemHwA.Fee.Fee Provided Interfaces:
Documentation Drawings
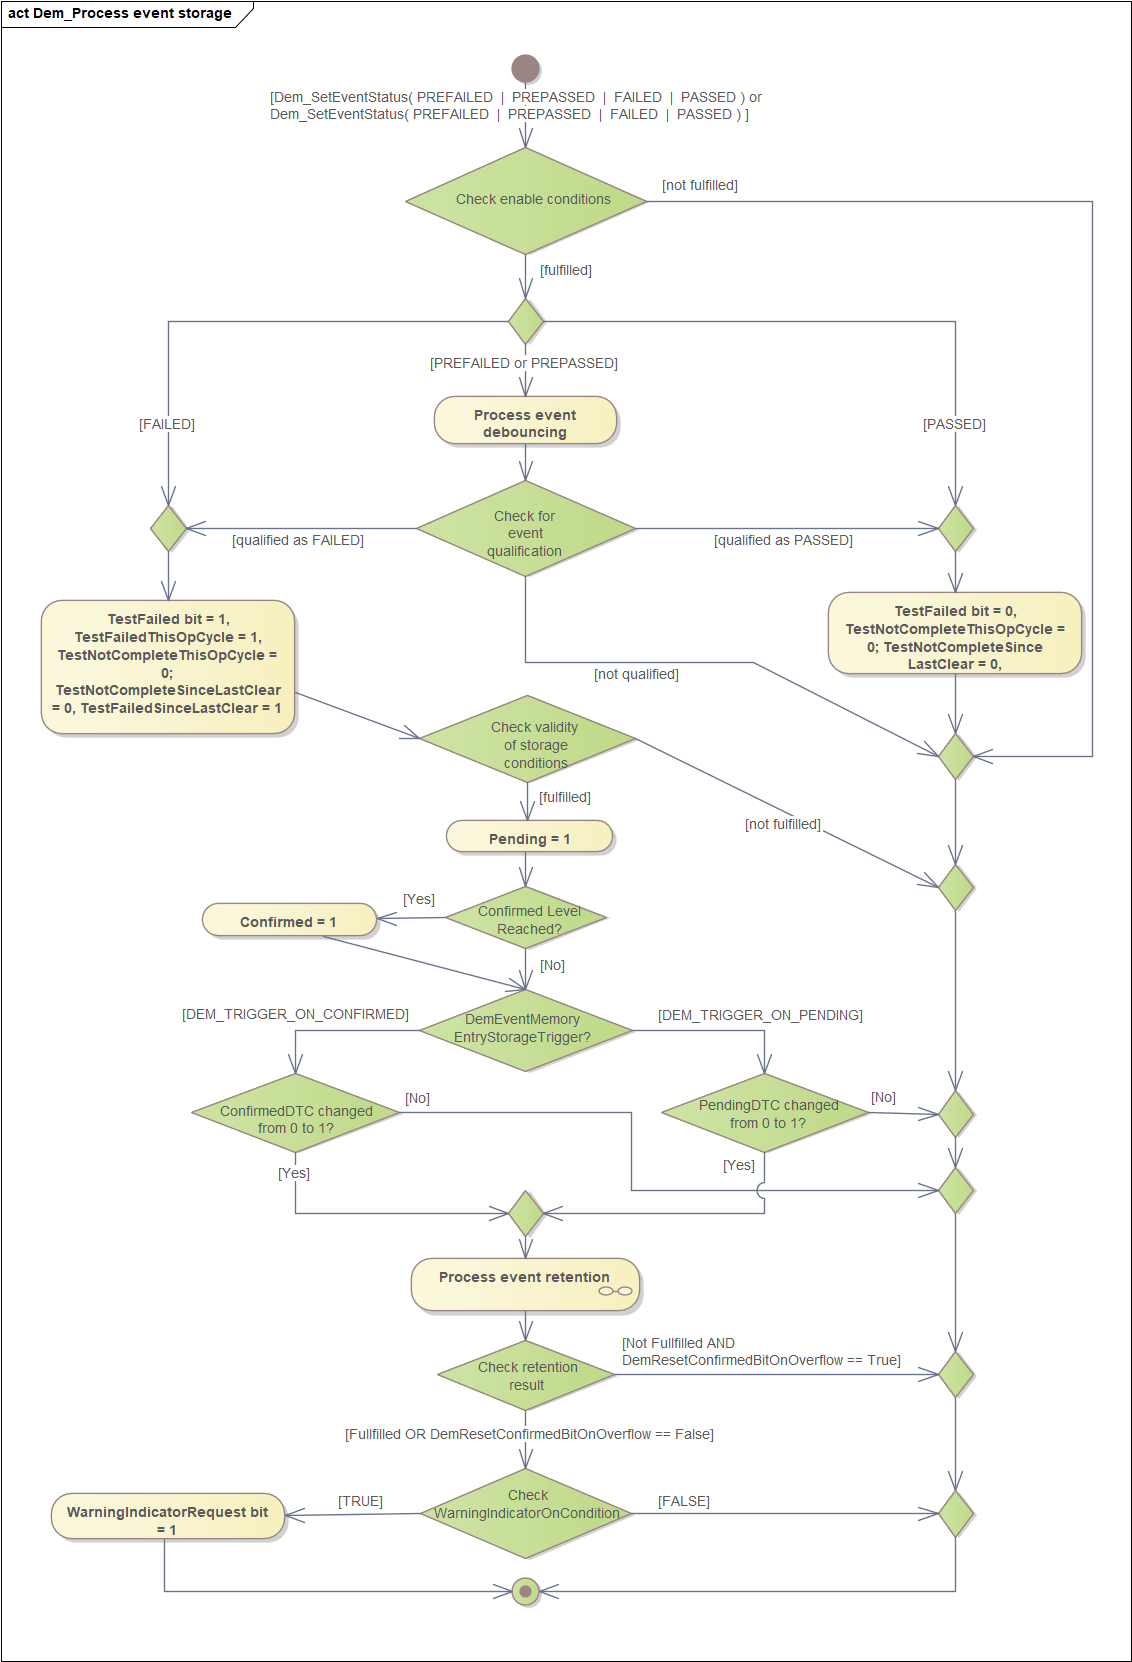
这里放的是状态机和活动图,主要是网络管理与通信控制模块相关的。这些模块往往不是简单的数据转发,状态和模式是理解行为的核心。
比如下图是 DEM 模块处理故障的活动图,可以帮助我们更好理解 Event 从“检测到故障”到“生成 DTC 并存储”的核心流程:
学习流程
同阅读 PDF 一样,不建议无目的地漫游模型,还是要以具体的工程问题为切入点:
- 一帧 CAN 报文从应用发出到硬件发送经历了什么?
- CAN 报文接收后如何解析并通知到 RTE/SWC?
- 发生 Bus-off 后,CanSM 与 CanIf 如何协调恢复?
- NvM 读取 Block 时底层的异步任务是如何轮询完成的?
- ComM 如何协同各个通道的通信模式?
推荐参考如下路径展开学习:
flowchart TD
    Q["🎯 工程问题驱动"] --> A["<b>1. Overall Views</b><br/>定位涉及模块与分层拓扑"]
    A --> B["<b>2. Interaction Views</b><br/>阅读时序图,理清动静态交互主线"]
    B --> C["<b>3. Software Packages</b><br/>查阅关键 API、Callback 与参数类型"]
    C --> D["<b>4. 对应模块 SWS</b><br/>核对详细时序要求、返回值与配置项约束"]
    D --> E["<b>5. 工具配置与代码生成</b><br/>结合 DaVinci / EB Tresos 及生成的代码验证"]
总结
AUTOSAR BSW UML Model 最大的价值,倒不在于具体画了多少张图,而是把散落在几十个 SWS 规范里的模块、接口、数据类型和状态机,串成了一张能随时点击、跳转和导航的全局地图。比起直接硬啃大段的英文规范,先看图理顺逻辑确实要友好得多。
另外,如果你平时工作里也用 EA 做软件设计和架构,官方这份工程也是现成的参考样本3。
